SOMMAIRE ►
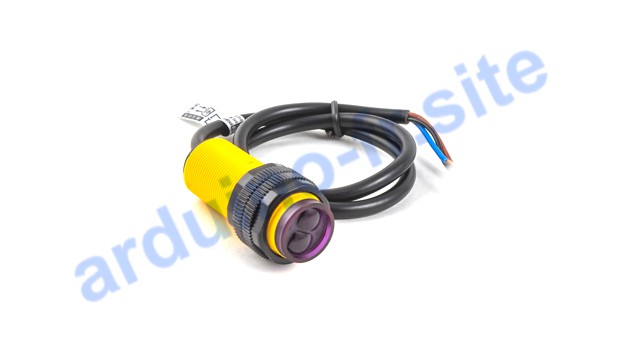
Aujourd’hui, nous allons parler d’un capteur qui ne craint ni la lumière vive ni les surfaces noires : le E18 D80NK NPN. Il s’agit d’un capteur infrarouge combiné avec une sortie numérique, un boîtier tubulaire et une distance de détection réglable. Domaines d’application : robots aspirateurs, détection d’obstacles sur circuits, compteurs d’objets sur convoyeurs, machines CNC pour la détection de limites, capteurs de passage pour systèmes de sécurité.
Pour cette activité, nous aurons besoin:
- Arduino Uno / Arduino Nano / Arduino Mega
- capteur infrarouge E18-D80NK
- fils de connexion
Capteur infrarouge E18-D80NK datasheet, pinout
Principe de fonctionnement capteur infrarouge E18-D80NK : le capteur émet une lumière IR modulée (généralement à 38 kHz pour éviter les interférences des lampes ou du soleil). Si le faisceau rencontre un obstacle et est réfléchi, le récepteur détecte le signal réfléchi et met la sortie à l’état LOW (pour la version NPN) ou HIGH (pour PNP). La distance de déclenchement se règle en tournant le potentiomètre à travers un orifice dans le boîtier.
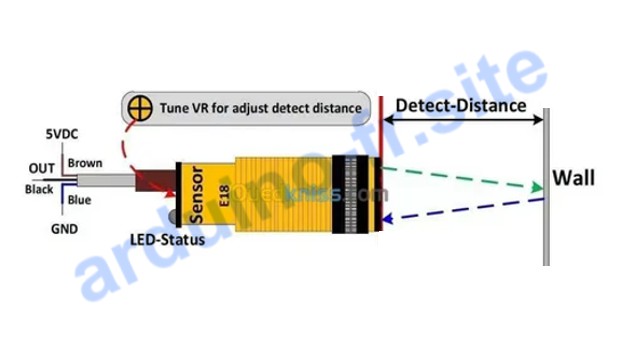
- Tension d’alimentation : 5 – 24 V DC (fonctionne sous 5V avec Arduino)
- Type de sortie : NPN, normalement ouvert (NO) – lorsqu’un obstacle est détecté, la sortie est reliée à la masse (LOW)
- Courant de sortie : Jusqu’à 100 mA (peut commander directement un relais ou une LED)
- Distance de détection : 3 – 80 cm (réglable) – dépend du pouvoir réfléchissant de l’objet
- Angle de détection : ~10–15 degrés (idéal pour un déclenchement précis)
- Fréquence de modulation : 38 kHz (résistant aux interférences lumineuses ambiantes)
- Dimensions : Diamètre 18 mm, longueur ~90 mm (filetage M18 pour fixation par écrous)
- Matériau du boîtier : Aluminium (acier nickelé) – robuste, blindé contre les interférences
- Indice de protection : IP54 (protection contre les projections)
- Indication : LED rouge sur la face arrière – s’allume lorsqu’un obstacle est détecté
Comment brancher capteur E18-D80NK Arduino
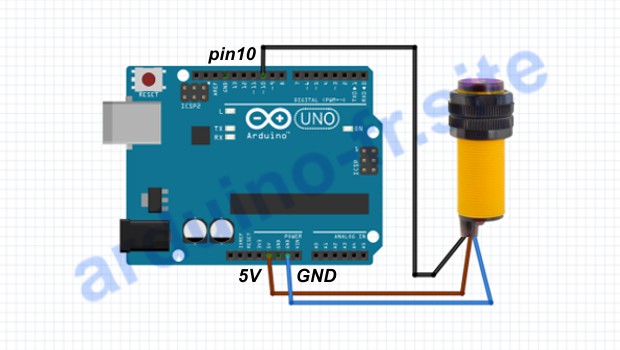
Le E18-D80NK a trois fils aux couleurs différentes :
- Brun – (VCC) → 5V Arduino
- Bleu – terre (GND) → GND Arduino
- Noir – sortie (OUT) → Pin numérique 10
La sortie NPN est un collecteur ouvert avec une résistance de tirage interne vers GND. Lorsqu’un obstacle est détecté, le transistor relie le fil noir au bleu (GND). Sur l’entrée Arduino, on lit alors LOW. Quand il n’y a pas d’obstacle, la sortie du capteur est « haute impédance ». Pour éviter que la pin Arduino ne capte des parasites, vous devez activer la résistance de tirage interne d’Arduino vers +5V. Ou ajouter une résistance de 10 kΩ entre la pin et +5V.
Programme Arduino pour le capteur E18-D80NK
// Pin de connexion de la sortie
const int sensorPin = 10;
// LED intégrée pour l'indication
const int ledPin = 13;

void setup() {
  Serial.begin(9600);
  pinMode(sensorPin, INPUT_PULLUP);  // active le tirage interne
  pinMode(ledPin, OUTPUT);
  Serial.println("Test E18-D80NK. Approchez un obstacle.");
}

void loop() {
  int sensorState = digitalRead(sensorPin);

  if (sensorState == LOW) {
    // Obstacle détecté (sortie reliée à GND)
    digitalWrite(ledPin, HIGH);
    Serial.println(">>> OBSTACLE !");
  } else {
    digitalWrite(ledPin, LOW);
    Serial.println("...rien...");
  }

  delay(200);
}
Explication du code pour le capteur E18-D80NK :
- Lorsque vous approchez votre main ou un carton à environ 20 cm, le voyant du capteur s’allume et le moniteur série affiche le message.
Erreurs courantes et solutions
- Le capteur est toujours à LOW même sans obstacle
– Cause : Pas de résistance de tirage. La pin flotte et lit des valeurs aléatoires.
– Solution :pinMode(sensorPin, INPUT_PULLUP);ou résistance externe de 10 kΩ vers 5V. - Le capteur ne réagit pas ou ne détecte qu’à très courte distance
– Cause : Mauvais réglage du potentiomètre (sensibilité trop faible).
– Solution : Tournez dans le sens antihoraire. Ou l’inverse si vous avez trop tourné.
– Cause (rare) : Alimentation inférieure à 4,5 V – le capteur ne s’active pas. Vérifiez la tension. - Le capteur se déclenche à cause du soleil ou des lampes
– Cause : Le modèle bon marché peut manquer du filtre 38 kHz.
– Solution : Masquez le récepteur de la lumière directe (un morceau de ruban adhésif). Ou utilisez-le en intérieur sans fortes sources IR. - Ne détecte pas les surfaces noires ou sombres
– Cause : Les surfaces sombres et mates réfléchissent mal la lumière IR.
– Solution : Augmentez la sensibilité (tournez le potentiomètre) ou rapprochez le capteur (5-10 cm). Ajoutez une bande réfléchissante (un morceau de ruban blanc). - Déclenchements intempestifs fréquents à cause des vibrations
– Cause : Le capteur n’est pas fixé solidement – le faisceau bouge.
– Solution : Fixez fermement le capteur avec les écrous sur le châssis du robot.
Conclusion : Le E18-D80NK est un bon choix pour une détection précise d’objets à des distances moyennes (5-50 cm) avec une sortie numérique et un boîtier protégé. Il est moins performant que l’ultrason en portée et en sensibilité aux couleurs, mais gagne en vitesse et en compacité. Cherchez E18-D80NK NPN (ou PNP si vous voulez une logique inverse). Le capteur est généralement livré avec des écrous et parfois un câble pigtail.

















Laisser un commentaire