
SOMMAIRE ►
La voiture robot Arduino avec contrôle Bluetooth depuis un téléphone Android est un projet très simple mais intéressant sur l’Arduino UNO en utilisant le module Motor Shield. Sur cette page, vous découvrirez les composants dont vous avez besoin pour construire votre propre voiture-robot Arduino, les instructions étape par étape pour assembler le circuit et vous pourrez télécharger tous les logiciels nécessaires pour Android et Arduino Uno.
Ce dont vous aurez besoin
- Arduino Uno / Arduino Mega
- bluetooth module HC-05
- Motor Shield L293D et moteurs CC
- LEDs et résistances
- fils de connexion
- librairie AFMotor.h et APP voiture.apk
Matériel supplémentaire sur ce sujet:
Commander une voiture par smartphone et Arduino
Si vous avez toutes les pièces nécessaires (vous pouvez vous passer des LED et des résistances), alors nous allons voir comment fabriquer une voiture Arduino de vos propres mains. Tout d’abord, vous devez souder les fils aux contacts du moteur et les fixer avec du ruban adhésif en toile afin que les contacts ne s’arrachent pas. Les fils doivent être connectés aux bornes M1 et M2 du blindage du moteur (la polarité peut être inversée ultérieurement).

Les ports TX et RX du module Bluetooth seront plus pratiques pour souder les connecteurs femelle-mâle, et les ports Pin0 et Pin1 du Motor Shield seront soudés aux broches (BLS). De cette façon, vous pouvez facilement déconnecter le module Bluetooth de l’Arduino lorsque vous avez besoin de charger un croquis. Le contrôle des LEDs pour les phares de la voiture vient du port « Pin2 », ici le fil peut être soudé directement au port.
Programme Arduino voiture télecommandée bluetooth
#include "AFMotor.h"
AF_DCMotor motor1(1);
AF_DCMotor motor2(2);

int val;

void setup() {
  Serial.begin(9600);
  pinMode(8, OUTPUT);   // LEDs

  motor1.setSpeed(250); // vitesse maximum
  motor1.run(RELEASE);  // arrêter le moteur
  motor2.setSpeed(250); // vitesse maximum
  motor2.run(RELEASE);  // arrêter le moteur
}

void loop() {
if (Serial.available() ) {
    val = Serial.read();
    // avant
    if (val == 'f') {
       motor1.run(FORWARD);
       motor1.setSpeed(250);
       motor2.run(FORWARD);
       motor2.setSpeed(250);
    }
    //arrière
    if (val == 'b') {
       motor1.run(BACKWARD);
       motor1.setSpeed(200);
       motor2.run(BACKWARD);
       motor2.setSpeed(200);
    }
    // arrêter les moteurs
    if (val == 's') {
       motor1.run(RELEASE);
       motor2.run(RELEASE);
    }
    // gauche
    if (val == 'l') {
       motor1.run(FORWARD);
       motor1.setSpeed(100);
       motor2.run(BACKWARD);
       motor2.setSpeed(250);
    }
    // droite
    if (val == 'r') {
       motor1.run(BACKWARD);
       motor1.setSpeed(250);
       motor2.run(FORWARD);
       motor2.setSpeed(100);
    }
    if (val == '1') { digitalWrite(8, HIGH); }
    if (val == '0') { digitalWrite(8, LOW); }
  }
}
Explication du code pour commander voiture télécommandée Arduino:
- pour tester, vous pouvez envoyer des commandes depuis l’IDE Arduino;
- vous pouvez régler votre propre vitesse de rotation du moteur.
Application smartphone pour Arduino voiture télecommandée
Après avoir vérifié le fonctionnement de la machine, installez l’application sur votre smartphone ou votre tablette. Lorsque vous vous connectez au module Bluetooth HC-05/06 pour la première fois, vous devrez le coupler avec Android (le couplage se fera alors automatiquement). Si vous avez des problèmes de connexion, lisez cet article Connecter le module bluetooth à l’Arduino ou posez une question dans les commentaires de cet article.
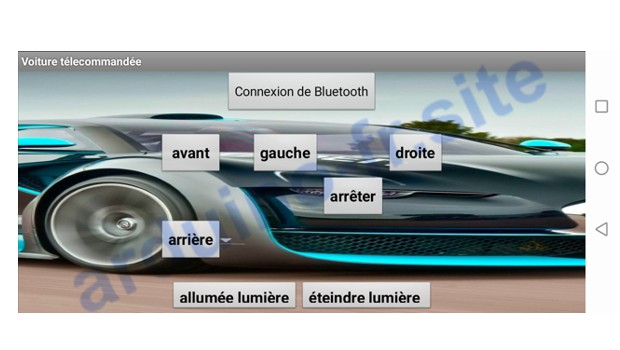
Conclusion. Pour ce projet, on a utilisé un module Motor Shield L293D, deux roues avec engrenages, une carte Arduino, un module HC-05 et deux LED pour les phares. Il est contrôlé à distance via un signal Bluetooth depuis un smartphone ou une tablette. Après avoir assemblé le modèle et installé les programmes, vous pourrez faire tourner la voiture, avancer et reculer, et allumer et éteindre les phares via une application sur votre smartphone.


















Laisser un commentaire